叠加实时信号图层的可探索3D地球
  1. 首页
  2. 应用场景
  3. 全球态势全景
态势全景预约演示

全球态势全景:一个可探索的统一视图

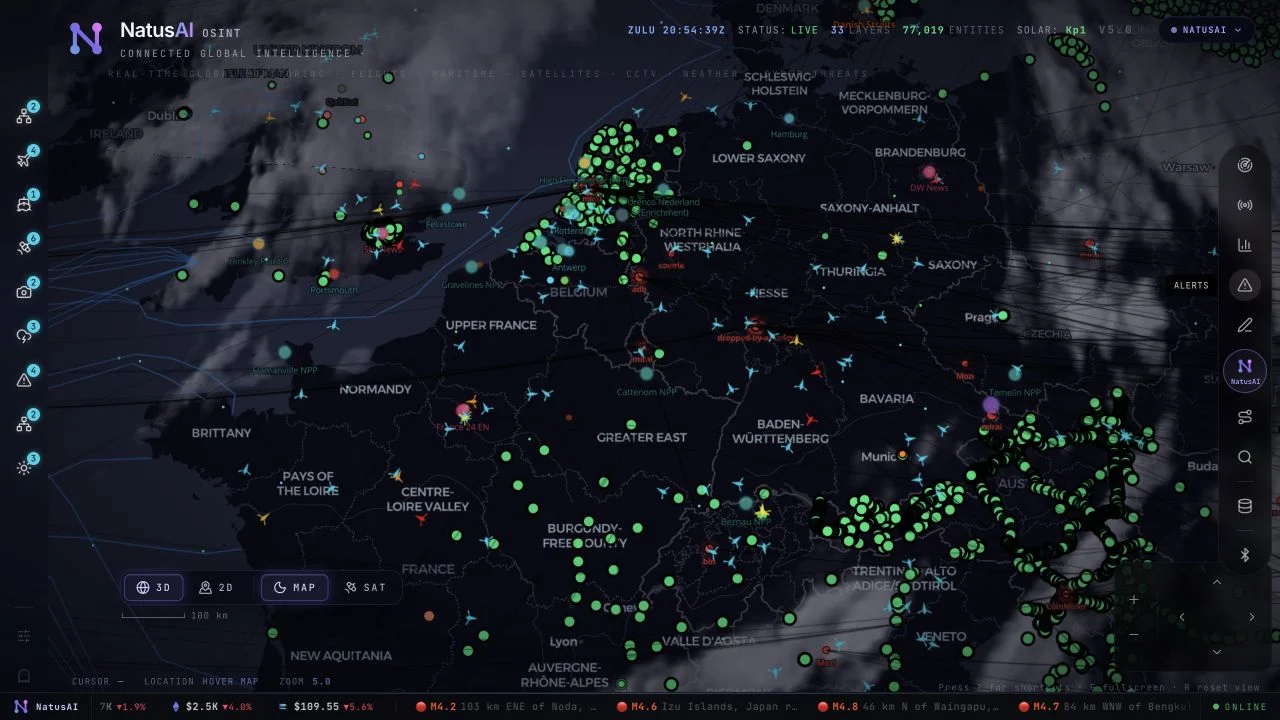
一个可探索的3D地球,将航班、航运、卫星、地震和气象等实时信号集中到一个浏览器视图中。从全球视角一直聚焦到单个信号,并可通过语音提问。

状态
演示,需预约
运行方式
在您的浏览器本地运行,代码可查看、可扩展
审慎解读
实时、模拟和估算图层明确区分
业务问题

信号都在,只是分散在各处

航班应答机、船舶信标、卫星轨道、地震仪和气象模型早已提供了大量信息。需要统一全景的团队,却仍要在不同工具和数据源之间来回切换。

工作原理

从全球视角到单个信号

每个数据图层都是独立模块,可以针对具体分析任务添加或扩展数据源。

  1. 整合

    汇聚信号

    航班、船舶、卫星、地震、火情和天气集于一个地球。大多数数据源为实时或定期刷新。

  2. 跟踪

    锁定关键目标

    点击任一被跟踪对象,即可查看其轨迹和完整元数据、了解周边情况,或切换到最近的公共实时摄像头。

  3. 提问与分享

    提出问题,再分享场景

    通过语音对视野内的对象进行计数、筛选和排序。数据源过时时,回答会明确说明。可将视图保存为链接或可回放的场景。
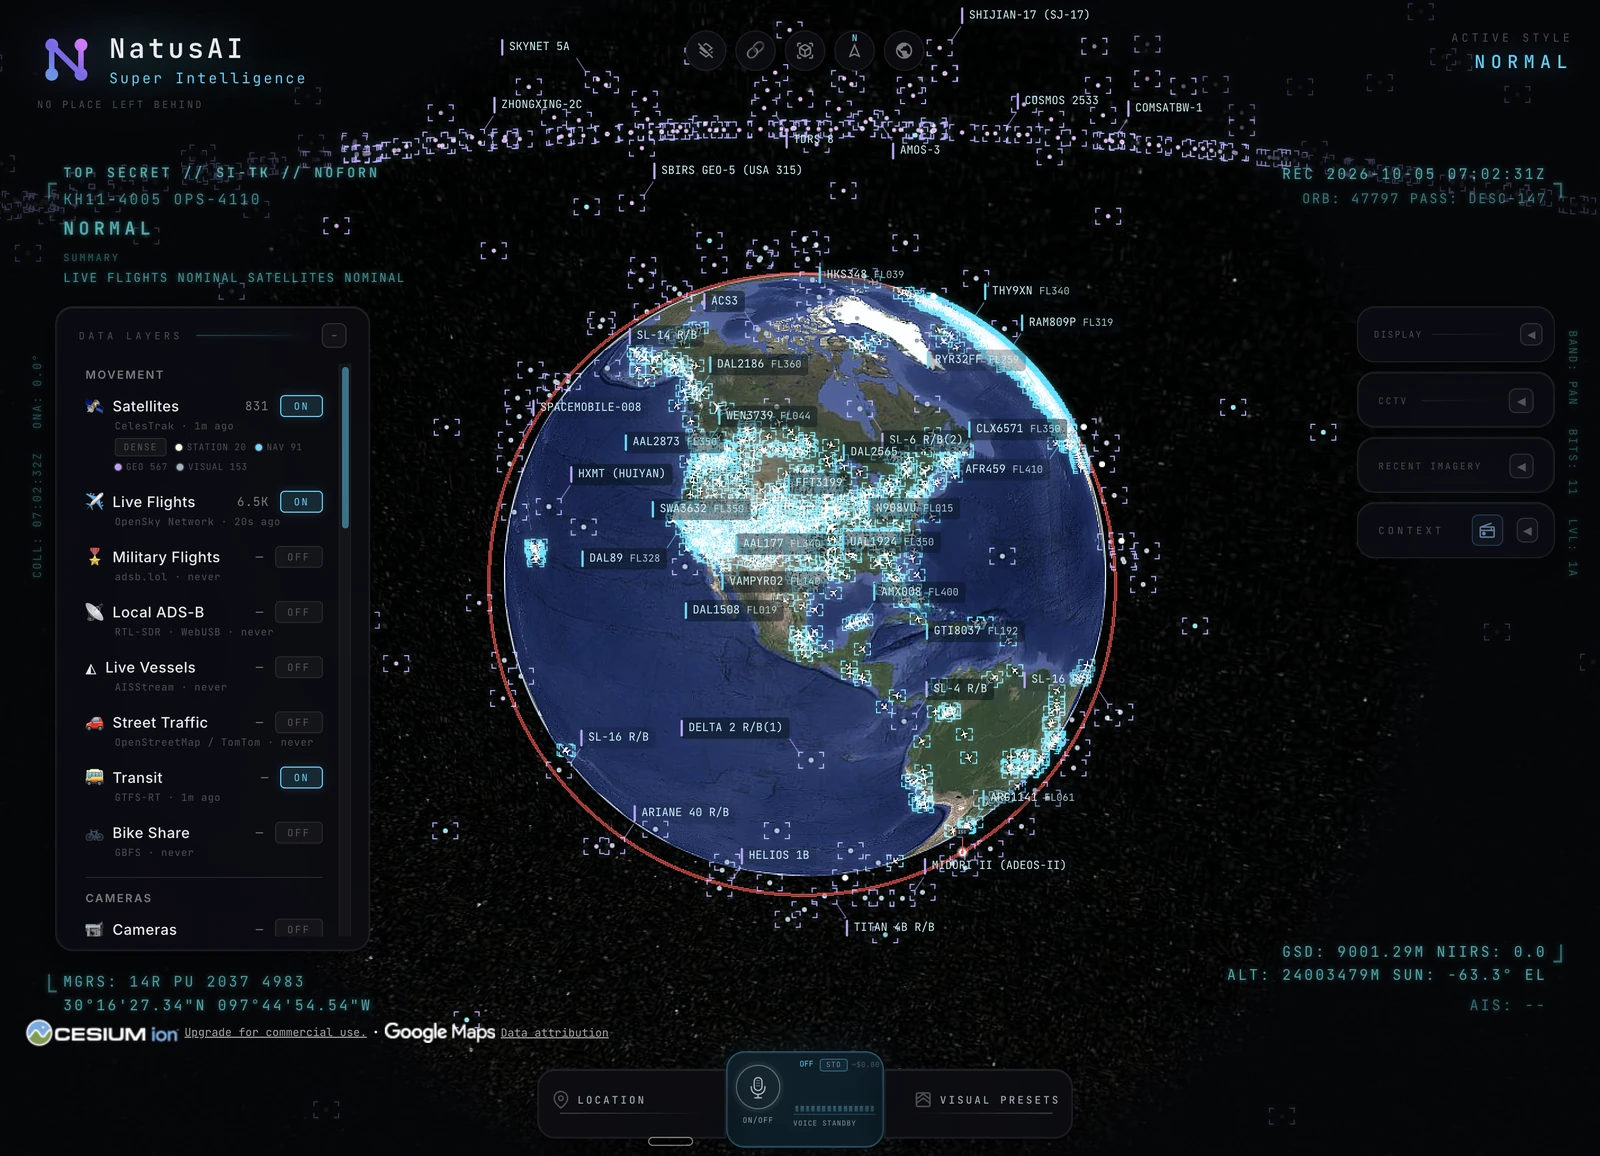
浏览器中叠加实时图层的可探索地球视图
浏览器演示中的可探索地球。

全球态势全景 · 演示

NatusAI Super Intelligence将各类信号汇聚到一个可探索的地球上。实时跟踪全球动态,与它对话,大胆试验,按需扩展。

航班应答机、船舶信标、轨道根数、地震仪和公共摄像头,早已提供了大量关于世界的信息。NatusAI Super Intelligence把它们汇聚在一处,让您可以在全球全景与单架飞机、单艘船舶或单条街道之间自由切换。它在您的浏览器本地运行,源代码可查看、可扩展。

从全球视角聚焦到单个信号

每个数据图层都是独立模块,已包含的数据源可以扩展。大多数数据源为实时或定期刷新。场景中也包含示意或估算的元素:道路交通基于聚合位置数据沿真实道路模拟;CCTV摄像头姿态和火箭轨迹为粗略估算。解读地球上显示的内容时,这些区别十分重要。

跟踪关键目标

  • 驾驶舱视角:置身被跟踪的航班之中;镜头全程锁定下方地形,直至落地。
  • 周边目标:列出目标周围250公里范围内的所有对象:逐一查看实时飞机,并可进入任一驾驶舱视角。
  • 点击即可跟踪:镜头随即锁定,绘制渐隐轨迹并显示完整元数据。被跟踪的火点或船只可一键切换到最近的实时摄像头。
  • 语音白板:用语音在地球上添加标注:真实的区域边界多边形、标记和路线。
  • 3D机库:按机型区分的真实飞机模型(787、ATR-72、Citation、Bell 206和MQ-9)。镜头靠近时,被跟踪目标会从图标切换为3D模型。

选择观察风格

  • 切换视觉风格:在常规地球视图上叠加GLSL传感器风格效果:CRT、夜视(NVG)、FLIR/热成像、黑白(Noir)和雪花(Snow)。
  • 检测叠加层:为视野内的所有对象显示屏幕空间边界框和标识。
  • Military HUD:军事风格的战术平视显示界面(HUD),以专业分析风格呈现遥测数据。
  • 全局视图:一键展开完整全景,再恢复到之前的视图。
  • 场景编排器:录制电影感的镜头巡游,用于短片和演示。
  • 分享链接:镜头、风格、图层,甚至一个被跟踪目标,都可序列化为URL;实时目标的链接用于交接跟踪,而不是静态书签。
  • 重置地球:一个控件或一句话,即可回到完整地球视图。

探索动态变化的环境条件

  • 天气:以动画呈现GFS或ECMWF风场预报,在同一时间轴上回放雷达观测、卫星云图和闪电数据,并跟踪NHC/CPHC气旋路径。无需密钥。
  • 车牌识别摄像头点位(ALPR):显示OpenStreetMap中已标注的车牌识别摄像头位置,每次显示一个城市。仅包含位置和标签;无需密钥。
  • 卫星过境:通过语音询问任一已加载卫星下一次何时从您上空经过:升起、最高点和落下的时间,以及是否可见。
  • 分析问答:通过语音对卫星、数据中心和水坝进行计数、筛选和排序,航班、船舶、火情和地震同样适用。数据源过时或使用备用来源时,回答会明确说明。
  • 倾斜与正北朝上:在垂直俯视与35°斜视之间切换,或将正北置于上方,同时被跟踪目标保持居中。
  • 免密钥搜索:输入坐标或内置的城市、地标名称,无需网络请求即可飞抵该处。其他地名在已配置时使用Google,其次使用Photon和Nominatim。

构建并分享场景

  • 可分享场景:以文件或打包形式导入、预览和分享Director场景,包含镜头锚点、编排好的运镜和数据包。
  • 洪水场景:回放一次洪水事件,包括其路径、来源报告和前后对比影像。

地球视图是一个探索性界面,各数据源的状态始终可见。实时或定期刷新的数据源、模拟交通和估算几何形状,都应按其各自性质解读。模块化图层和可查看的浏览器代码,使团队能够检视场景,并针对具体分析任务加以扩展。
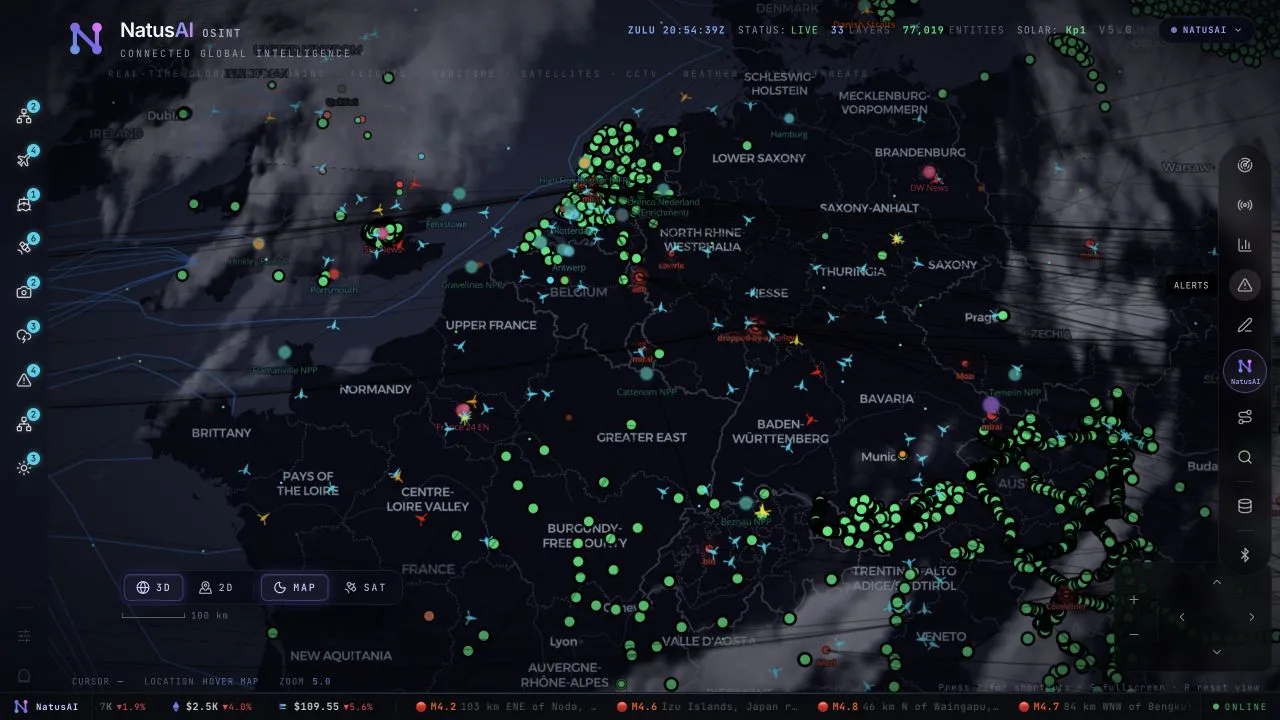
分析人员在工作站查看实时信号的互联视图
管理层获得什么

一张共享全景图,标注实事求是

对运营、风险和危机应对负责人而言,价值在于更快形成对当前态势的共同认识,同时清楚了解其局限。

  • 一个视图取代多个工具。团队看着同一个地球讨论,而不必先核对各个数据源。

  • 清楚标明真实与否。实时数据、模拟道路交通和估算几何形状相互区分,各自按其性质解读。

  • 为扩展而设计。模块化图层和可查看的浏览器代码,让您的团队可以检视场景,并针对具体分析任务加以调整。

交付

交付方式

这是一个独立演示,不对应任何NatusAI产品。

目前可以看到的:预约后的引导式演示。在贵机构内部使用,将作为由我们团队主导的交付项目另行界定范围。

状态:演示,需预约观看。不作为客户部署展示,也不声称任何性能数据。
NatusAI的数据可控、治理与安全

技术团队参考
  • 数据来源:航班应答机、船舶信标、轨道根数、地震仪和公共摄像头;气象数据来自GFS或ECMWF风场预报、雷达观测、卫星云图、闪电以及NHC/CPHC气旋路径。
  • 在浏览器本地运行。每个数据图层都是独立、可扩展的模块;大多数数据源为实时或定期刷新。
  • 模拟或估算的元素:道路交通基于聚合位置数据沿真实道路模拟;CCTV摄像头姿态和火箭轨迹为粗略估算。
  • 交互:驾驶舱视角、目标周围250公里范围内的目标列表、点击跟踪及轨迹显示、语音白板、按机型分类的3D飞机模型、卫星过境预测、35°倾斜视角和正北朝上。
  • 传感器风格外观(CRT、夜视、热成像、黑白、雪花)、检测叠加层以及用于镜头巡游的场景编排器。
  • 分享:镜头、风格、图层和一个被跟踪目标可序列化为URL;场景可导出为文件或打包文件。一个洪水场景可结合来源报告和前后对比影像回放事件。
  • 坐标和内置地点无需密钥即可搜索;其他地名在已配置时使用Google,其次使用Photon和Nominatim。
预约演示

在引导式演示中了解地球视图

我们将与您一起进行演示,并探讨哪些数据源对贵机构最有价值。

  • 图层、跟踪和语音提问的引导式介绍
  • 哪些信号适合您的应用场景,以及这些信号的来源
卫星与气象数据示意图
相关应用场景
全部22个应用场景
常见问题

全球态势全景:管理者常问的问题

关于部署、治理和价格的更多解答,请参阅常见问题。

地球上的所有数据都是实时的吗?

不是。大多数数据源为实时或定期刷新,但模拟道路交通和估算几何形状(例如摄像头姿态和火箭轨迹)均有标注,每个图层都按其性质解读。

态势全景演示在哪里运行?

在您的浏览器本地运行。每个数据图层都是独立模块,浏览器代码可以查看,并可针对具体分析任务进行扩展。

3D地球是客户部署吗?

不是。这是一个独立演示,需预约观看。不声称任何客户部署或性能数据。

与我们的团队交流

需要一张反映当前态势的共享全景图吗?

告诉我们您的团队目前关注哪些信号。我们将展示互联视图能在哪些方面提供帮助,以及在您的环境中运行它需要哪些条件。

  • 从范围明确的需求诊断阶段开始,以清晰的“推进 / 不推进”决策收尾。
  • 带上一个真实问题;我们会说明AI能在哪些环节发挥作用,以及如何衡量成效。

或发送邮件至contact@natusai.com

一个小型管理团队在会议室审阅一页纸的成果摘要(示意图)